CoRL 2026|让机器人更会动,从学会「起步」开始
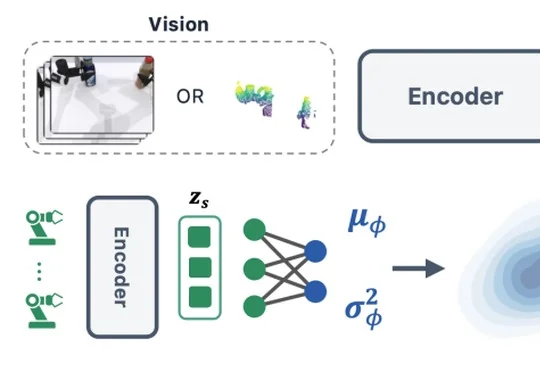
CoRL 2026|让机器人更会动,从学会「起步」开始东南大学魏秀参团队提出LeaP(Learnable source Prior)方法,由本体感知信息驱动并联合预测动作生成起点的均值与方差,在RoboTwin仿真15项任务上平均成功率81.6%、较标准高斯基线提升25.5个百分点,相关论文已被CoRL 2026接收。
来自主题: AI技术研报
8794 点击 2026-10-04 22:01

 搜索
东南大学魏秀参团队提出LeaP(Learnable source Prior)方法,由本体感知信息驱动并联合预测动作生成起点的均值与方差,在RoboTwin仿真15项任务上平均成功率81.6%、较标准高斯基线提升25.5个百分点,相关论文已被CoRL 2026接收。
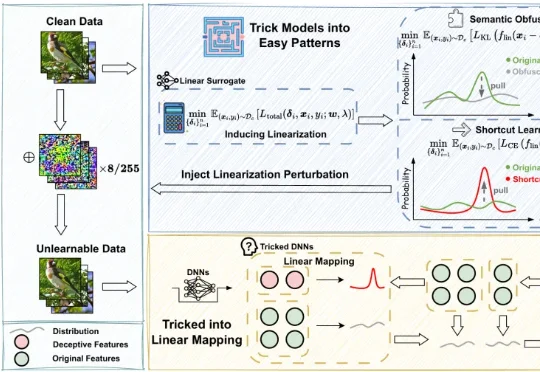
不可学习样本(Unlearnable Examples)是一类用于数据保护的技术,其核心思想是在原始数据中注入人类难以察觉的微小扰动,使得未经授权的第三方在使用这些数据训练模型时,模型的泛化性能显著下降,甚至接近随机猜测,从而达到阻止数据被滥用的目的。